DR-ICP
Doppler Refined ICP for FMCW Radar Odometry
Robust radar odometry using Doppler-constrained iterative closest point registration.
Robust radar odometry using Doppler-constrained iterative closest point registration.
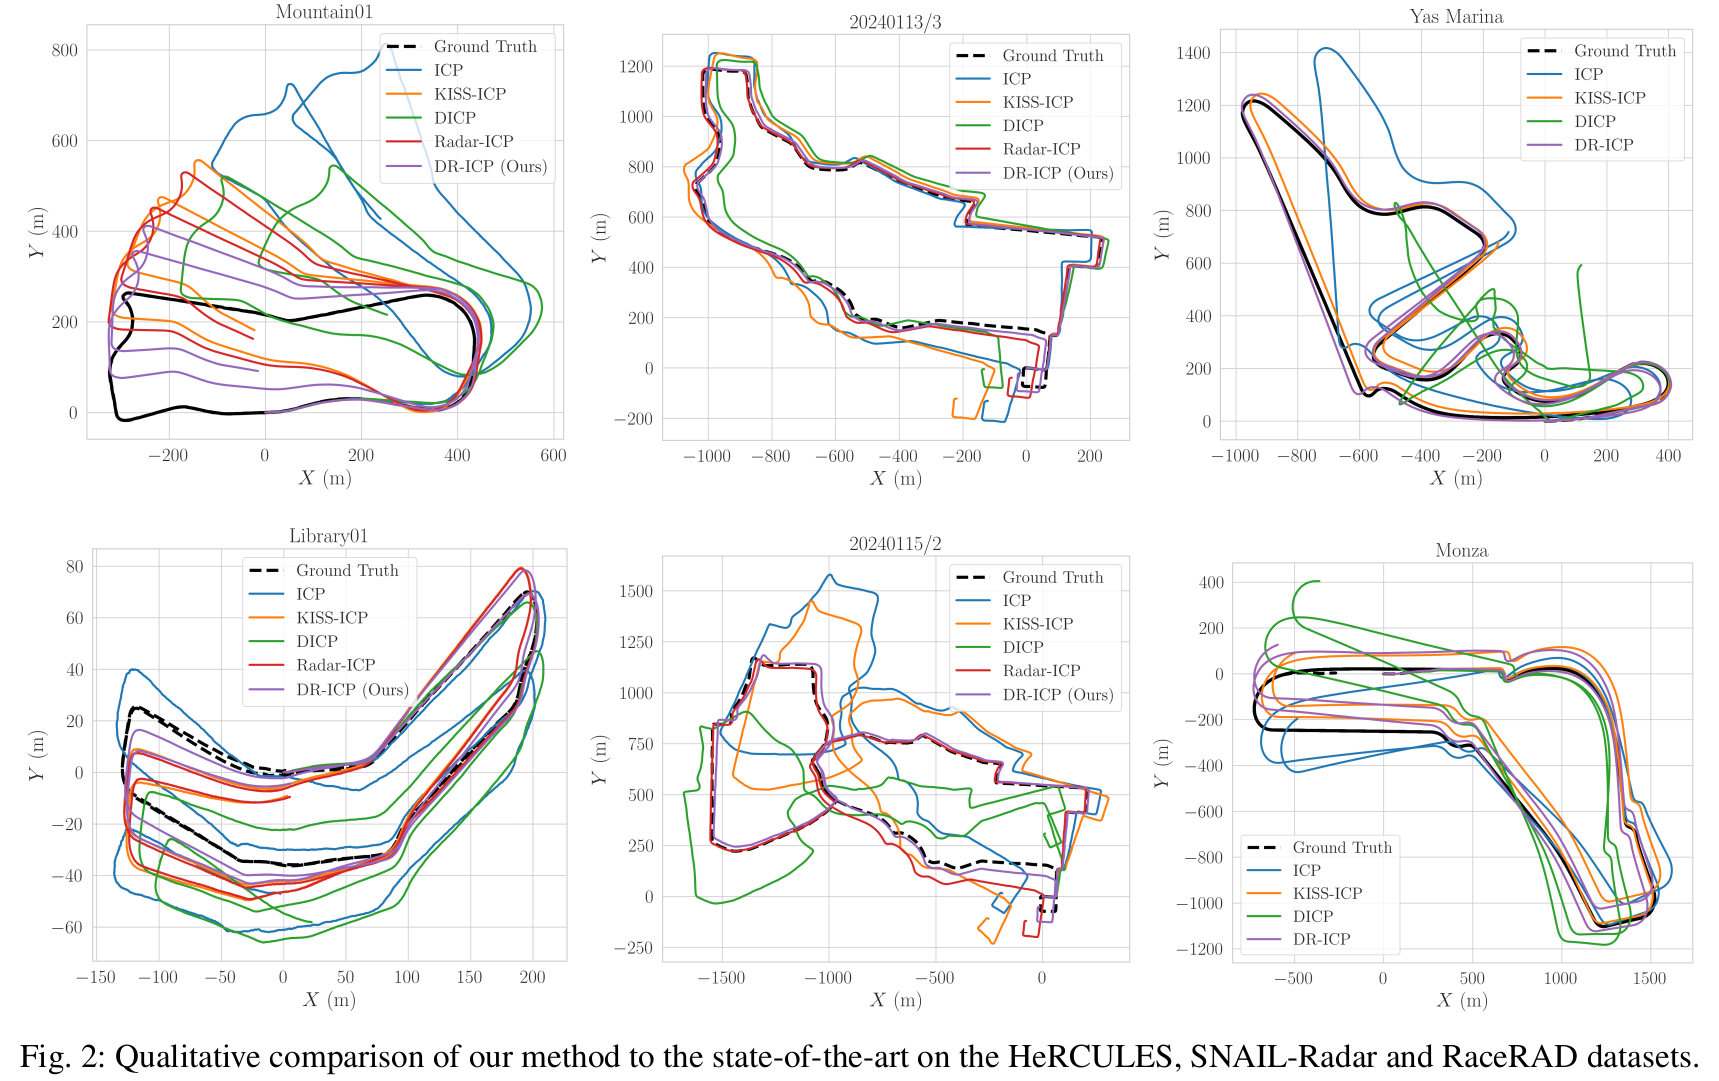
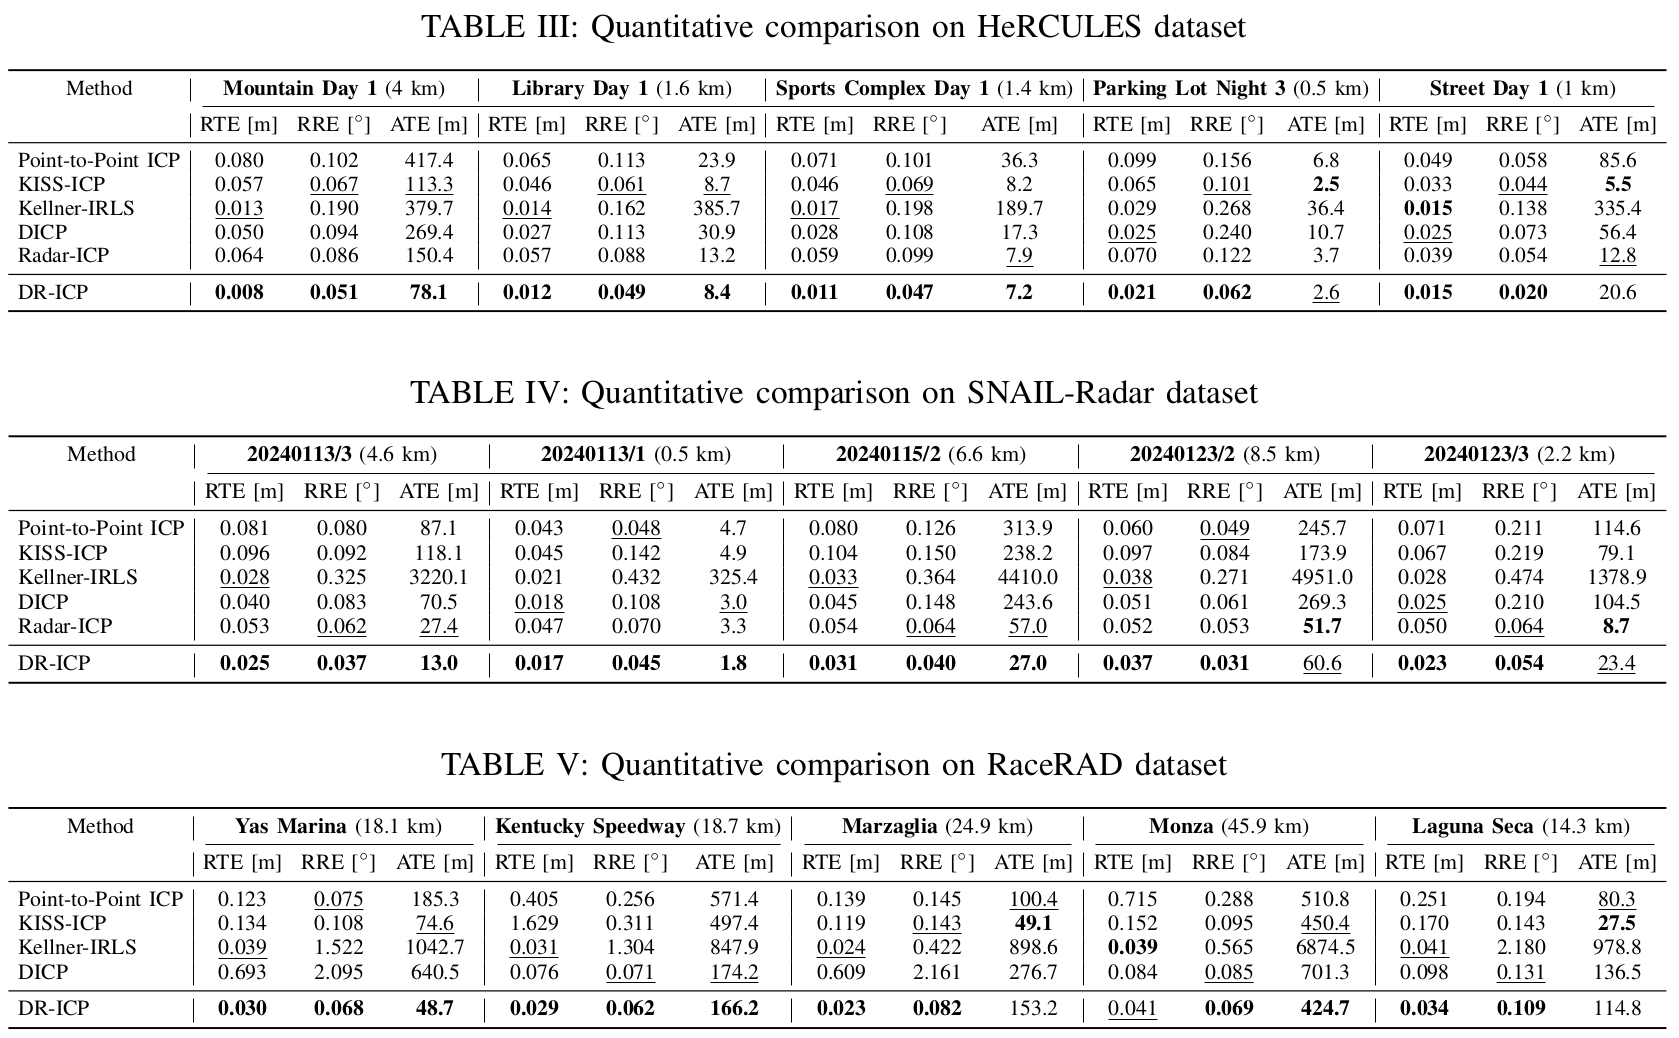
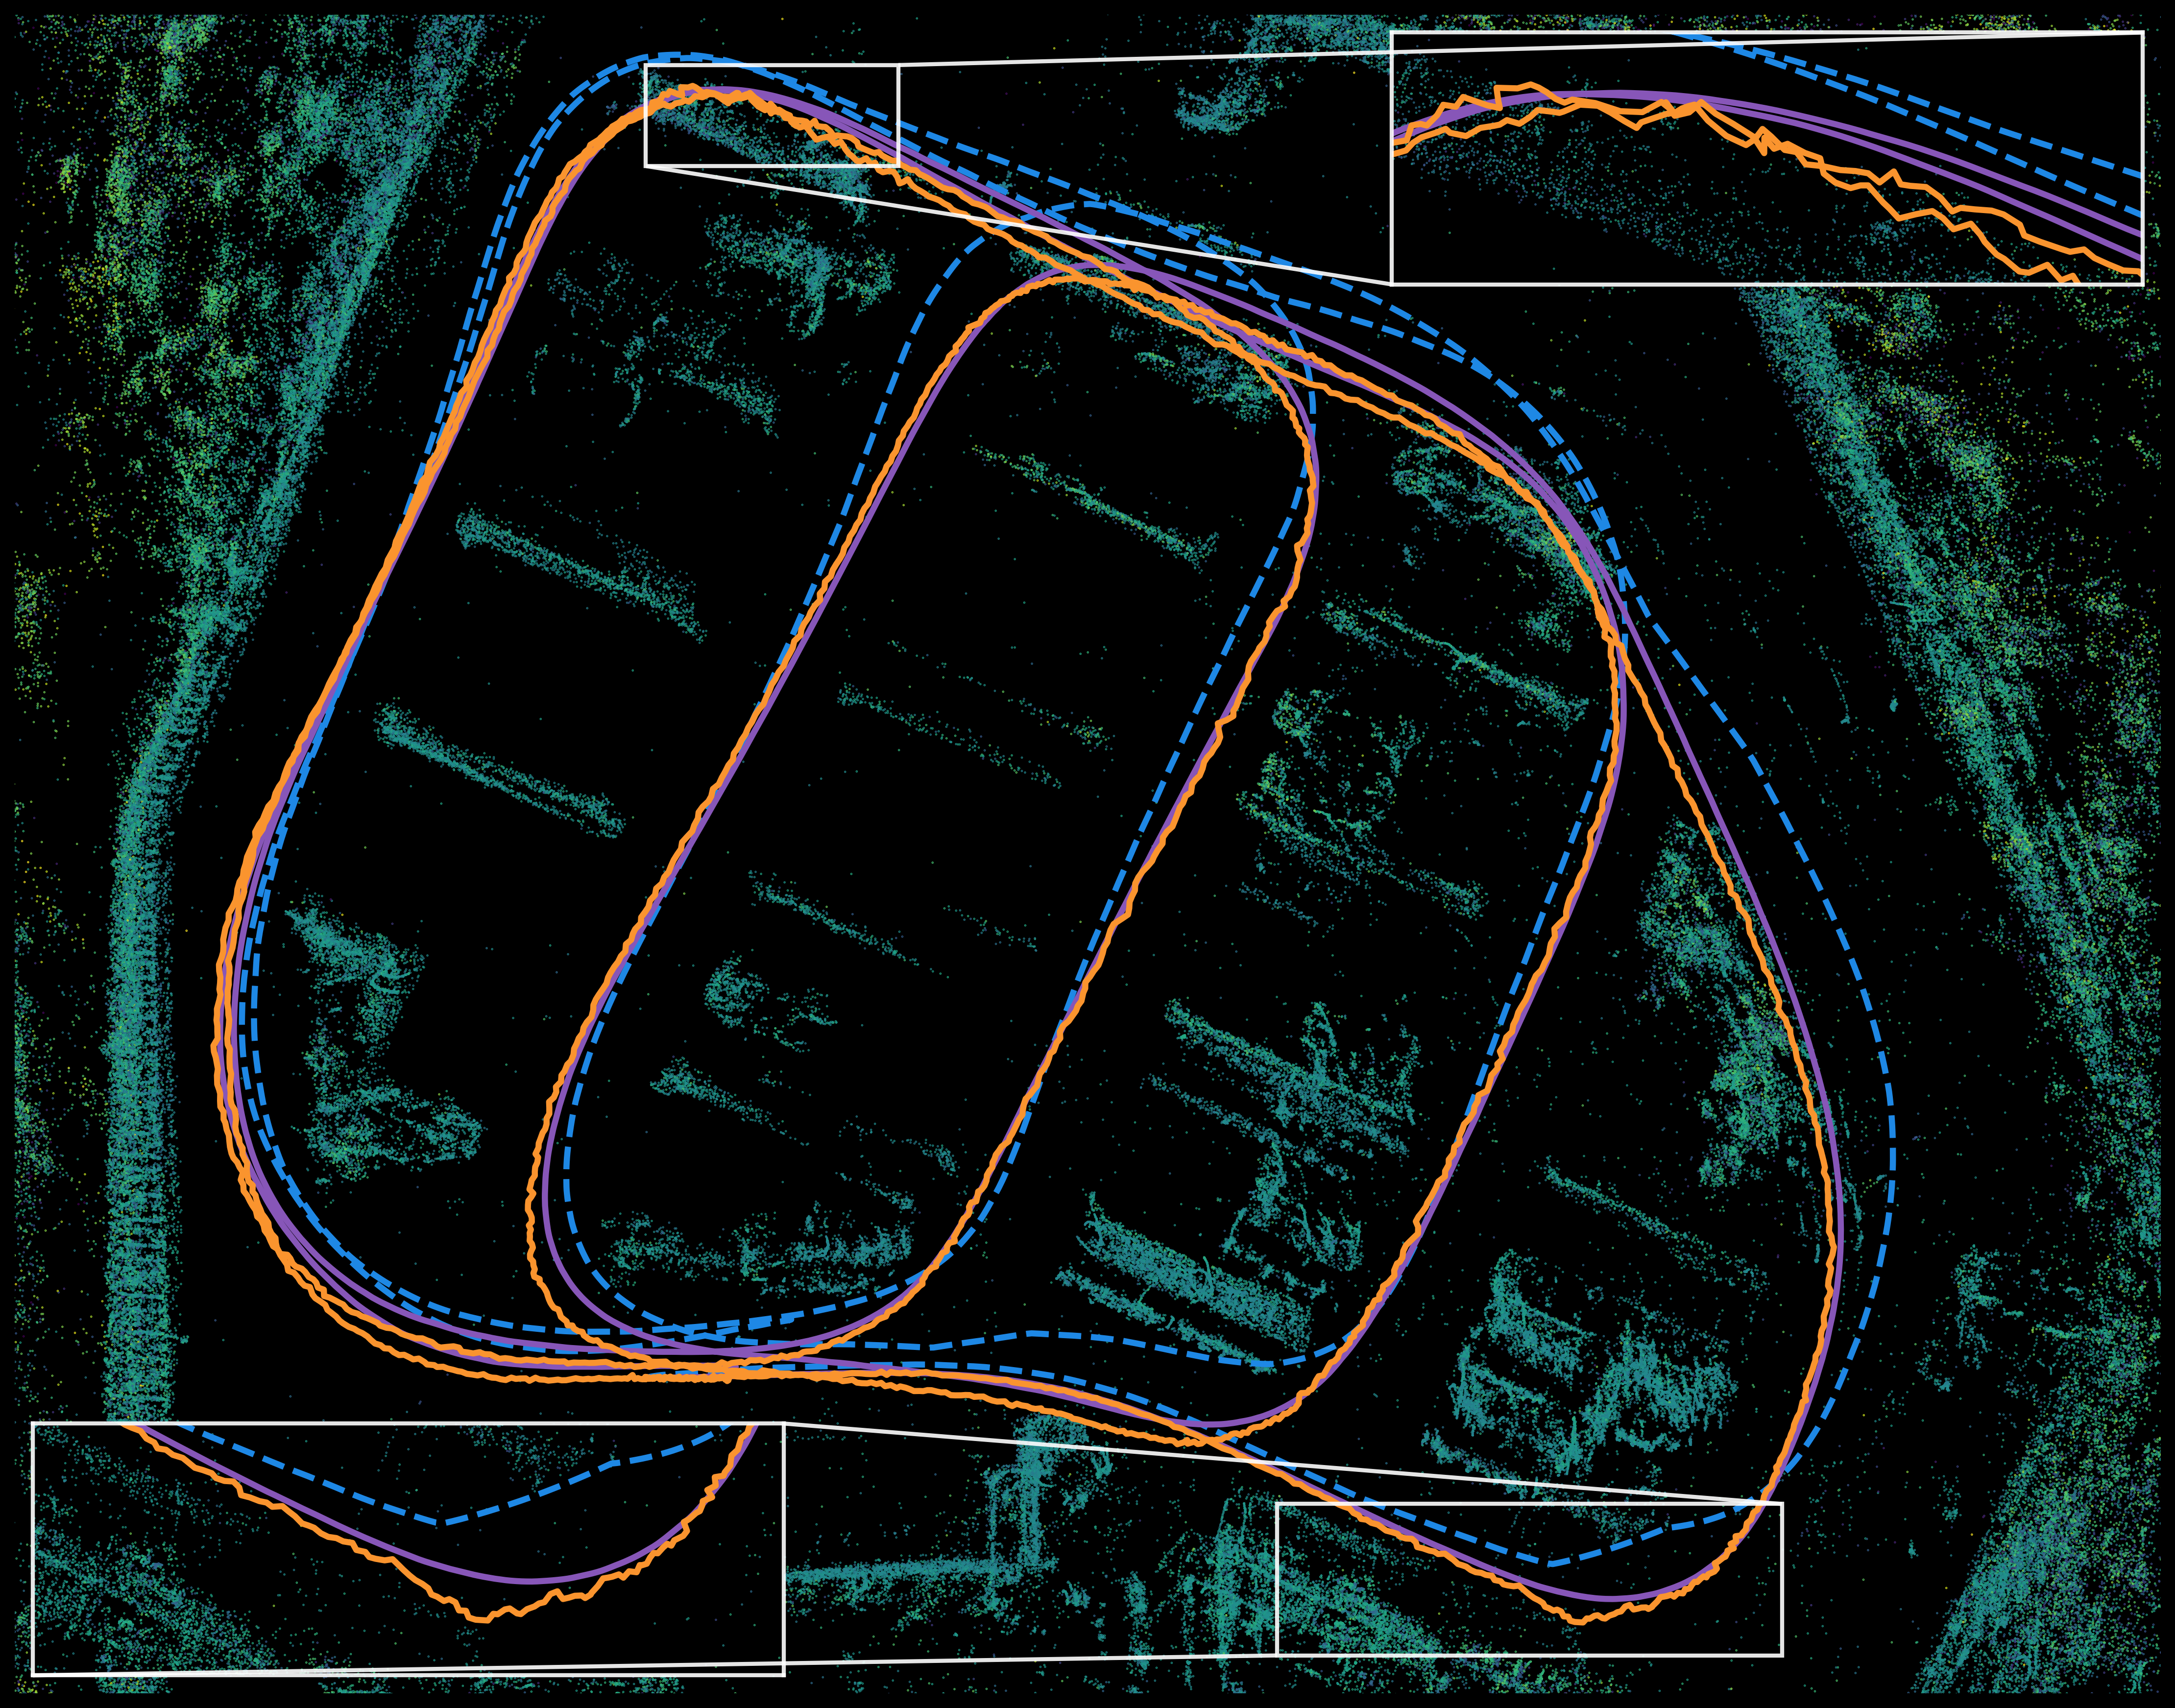
Accurate odometry based on Iterative Closest Point (ICP) registration remains particularly challenging for Frequency-Modulated Continuous-Wave (FMCW) Radar due to the limited structural richness of Radar point clouds, which increases susceptibility to drift. To mitigate this issue, we propose Doppler Refined ICP (DR-ICP), a novel registration algorithm that explicitly incorporates Doppler velocity measurements into the optimization, providing motion constraints beyond purely geometric alignment. In addition, a motion-prior regularization term is introduced to further enhance robustness and increase local accuracy. In contrast to conventional ICP approaches that estimate relative poses, the proposed method formulates the problem in the vehicle twist space, treating Doppler measurements as direct observations of ego-motion. Extensive evaluations on public Radar datasets demonstrate improved robustness and state-of-the-art accuracy in dynamic, large-scale, and high-speed scenarios.
Uses radar velocity measurements as additional constraints during registration.
Optimization directly in velocity and angular velocity space instead of pose space.
Regularization using previous vehicle motion estimate.